


Tutti i prodotti
-
Sensore dell'inclinometro di Digital
-
Sensore analogico dell'inclinometro
-
Inclinometro dinamico
-
Inclinometro senza fili
-
Sensore elettronico della bussola
-
Atteggiamento e dirigere il sistema di riferimento
-
Unità di misura inerziale di IMU
-
Sensore di vibrazione dell'accelerometro
-
Integrazione dell'Istituto centrale di statistica di GNSS
-
Sensore del commutatore di inclinazione
-
Giroscopio ottico della fibra
-
Chip del sensore del giroscopio
-
Chip dell'accelerometro
-
Altri
Persona di contatto :
Zhang
Numero di telefono :
86 18921292620
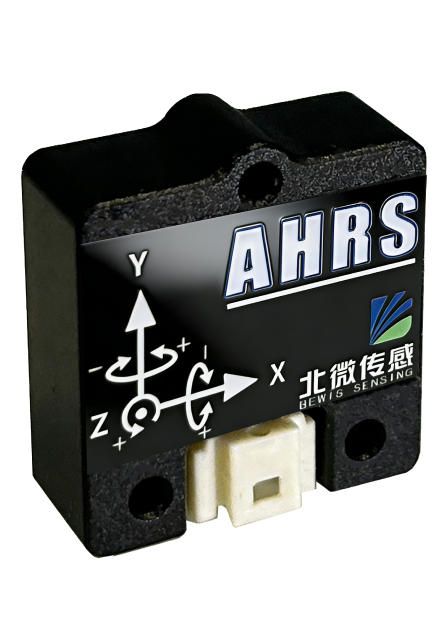
DMC630 Sistema di riferimento per l'indirizzo dell'atteggiamento ad alta precisione di piccole dimensioni
| Marca | BWSENSING |
|---|---|
| Numero di modello | DMC630 |
| Quantità di ordine minimo | 1 |
| Prezzo | contact us |
| Tempi di consegna | 10 giorni lavorativi |
| Termini di pagamento | T/t, l/c |
Dettagli
Descrizione di prodotto
DMC630 sistema di riferimento di direzione ad alta precisione adotta microcontrollore di grado industriale con alta affidabilità e forte capacità anti-interferenza e sensore magnetico ad alta precisione e chip driver.Integra anche l'algoritmo di taratura rapida e l'algoritmo anti-interferenza sviluppato indipendentemente da BeiMicro Sensing, in modo che possa muoversi nello spazio a volontà e effettuare la taratura del campo magnetico per resistere alle interferenze magnetiche a breve termine.Questo prodotto utilizza un accelerometro a tre assi e giroscopio per compensare l'angolo di inclinazione, permettendo di fornire dati precisi sulla rotta anche in ambienti estremamente difficili.
Questo prodotto è dotato della funzione di aggiornamento IAP. Le funzioni e le interfacce successive saranno aggiornate tramite IAP dopo l'aggiornamento del programma.Può essere personalizzato in base alle esigenze dei clienti, e può essere integrato molto comodamente e rapidamente in vari prodotti con funzioni di bussola elettronica.
|
Angolo di azimut
|
Intervallo di misura | 0-360° | |
| Accuratezza | ≤ 1° (RMS) dopo taratura spaziale | ||
| Risoluzione | 0.1° | ||
| Ripetibilità | 0.5° (RMS) | ||
|
Angolo di passo
|
Intervallo di misura | ± 90° | |
| Accuratezza | ≤ 0,2° (RMS) | ||
| Risoluzione | 00,05° (RMS) | ||
| Ripetibilità | 00,05° (RMS) | ||
| Angolo di rotolamento | Intervallo di misura | ± 180° | |
| Accuratezza | ≤ 0,2° (RMS) | ||
| Risoluzione | 00,05° (RMS) | ||
| Ripetibilità | 00,05° (RMS) | ||
| Distanza | Intervallo dell'accelerometro | ± 4 g | |
| Intervallo giroscopico | ± 500°/s | ||
| Ambienti | Tasso di Baud | 9600~460800 (default 9600) | |
| Procedura di taratura dell'utente | Calibrazione | Calibrazione a 16 punti | |
| Frequenza di uscita | Modalità dati grezzi | Fino a 1000 Hz | |
| Modalità di soluzione | Fino a 500 Hz |
| Parametro | Accelerometro | Giroscopio | Magnetometro |
| Distanza | ± 8 g | ± 500 (opzionale ± 1000) °/s | ± 2 Gs |
| Densità di rumore | 60 μg/√Hz | 5 mdps/√Hz | 1 mGauss/√Hz |
| Larghezza di banda | 539 Hz | 539 Hz | - |
| Stabilità del bias (10s media) | 0.2 mg | 16 °/h | - |
| Stabilità del bias (varianza di Allan) | 40 μg | 4 °/h | - |

Prodotti raccomandati