


Tutti i prodotti
-
Sensore dell'inclinometro di Digital
-
Sensore analogico dell'inclinometro
-
Inclinometro dinamico
-
Inclinometro senza fili
-
Sensore elettronico della bussola
-
Atteggiamento e dirigere il sistema di riferimento
-
Unità di misura inerziale di IMU
-
Sensore di vibrazione dell'accelerometro
-
Integrazione dell'Istituto centrale di statistica di GNSS
-
Sensore del commutatore di inclinazione
-
Giroscopio ottico della fibra
-
Chip del sensore del giroscopio
-
Chip dell'accelerometro
-
Altri
Persona di contatto :
Zhang
Numero di telefono :
86 18921292620
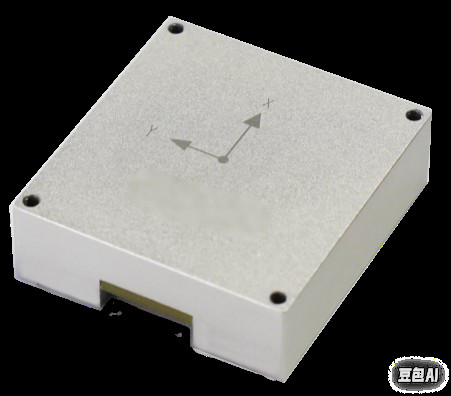
BW-5122-Sistema di navigazione integrato ad alta precisione MEMS
| Luogo di origine | Jiangsu, Cina |
|---|---|
| Marca | BWSENSING |
| Numero di modello | BW5122 |
| Quantità di ordine minimo | 1 PCS |
| Prezzo | USD 5000-1000 |
| Termini di pagamento | T/T |
Dettagli
| Asse | Sistema inerziale a 3 assi | Giroscopio triassialeGamma dinamica | ± 500°/s (personalizzabile fino a ± 4000°/s) |
|---|---|---|---|
| Stabilità del bias giroscopico triassiale | 5°/h (norma GJB, media di 10 secondi) | Accelerometro triassiale | ±16 g |
| Temperatura operativa | -40°C+85°C | Stabilità del bias dell'accelerometro triassiale | 0.2 mg (norma GJB, media di 10 secondi) |
| Interfacce | RS-232, CAN/CAN-FD, PPS ed EVENT |
Puoi spuntare i prodotti di cui hai bisogno e comunicare con noi nella bacheca.
| Stabilità del bias |
|---|
Descrizione di prodotto
Visualizzazione del prodotto
BW-5122 è un sistema di navigazione integrato MEMS compatto e ad alta precisione sviluppato in modo indipendente.Integra un'unità di misurazione inerziale (IMU) MEMS ad alte prestazioni e supporta l'input di dati GNSS esterniUtilizzando algoritmi di fusione dei filtri Kalman multi-fonti, fornisce informazioni di posizionamento e navigazione continue e affidabili ad alta precisione in ambienti complessi.Le applicazioni comprendono le piattaforme di stabilizzazione, robotica e dispositivi portatili.
Principali caratteristiche tecniche
Specifiche IMU MEMS:
Giroscopio triassiale gamma dinamica: ±500°/s (personalizzabile fino a ±4000°/s)
Stabilità del bias giroscopico triassiale: 5°/h (standard del settore, media di 10 secondi)
Accelerometro triassiale:
Accelerometro triassiale Intervallo dinamico: ±16 g
Stabilità del bias dell'accelerometro triassiale: 0,2 mg (standard del settore, media di 10 secondi)
Calibrazione: temperatura di fabbrica e calibrazione dinamica
Algoritmi avanzati
Allineamento statico/dinamico adattivo: ottimizza la precisione di orientamento in movimento o stati stazionari.
Compensazione degli errori a livello di sistema: corregge automaticamente gli errori di disallineamento dell'installazione e il rapporto di velocità delle ruote
Fusione del filtro Kalman multi-source: integra i dati GNSS e IMU per prestazioni robuste in ambienti con segnale bloccato (ad esempio, tunnel, canyon urbani)
Prestazioni in ambienti difficili
Accuratezza di posizionamento della perdita di blocco: ≤ 0,2% × D (distanza percorsa) durante la perdita di segnale GNSS
Interfacce: protocolli RS-232, CAN/CAN-FD, PPS ed EVENT per l'integrazione flessibile del sistema.
Funzioni fondamentali
Output di navigazione continua: combina i dati IMU calibrati in fabbrica con GNSS esterni (ad esempio, ingressi del chilometro e dello sterzo) per generare aggiornamenti di posizione, velocità e posizione ad alta frequenza.
Validazione adattativa dei dati: autovaluta l'affidabilità dei dati attraverso lo screening dell'efficacia delle fonti e la compensazione degli errori
Adattabilità a scenari complessi: mantiene la precisione in ambienti come aree urbane dense, foreste e tunnel tramite fusione multi-sensore e taratura dinamica
Applicazioni
Controllo stabilizzato della piattaforma: sorvola di alta precisione e tracciamento della traiettoria.
Veicoli autonomi: posizionamento sotto-metrico in zone vietate dal GNSS.
Macchine industriali: controllo di movimento di precisione per apparecchiature pesanti.
Vantaggi competitivi
Progettazione miniaturizzata: ottimizzata per applicazioni limitate dallo spazio (ad esempio, robotica, sistemi portatili).
Integrazione conveniente: compatibile con sensori MEMS di livello industriale e interfacce standard
Alta affidabilità industriale: funziona a temperature estreme (da -40°C a +85°C) e resiste agli urti/vibrazioni
Prodotti raccomandati
